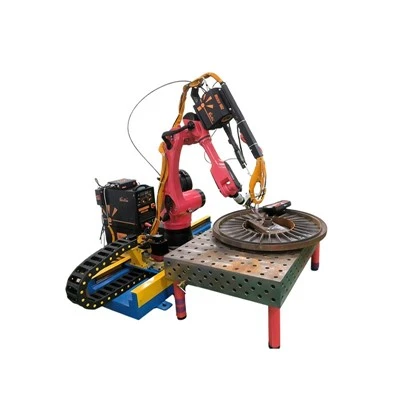
Kas ir metināšanas robots
Kas ir robotizētā punktmetināšana
Robotiskā punktmetināšana attiecas uz pretestības punktmetināšanas darbībām, ko veic, uzstādot metināšanas pistoli uz rūpnieciskās robotizētās rokas. The punktmetināšanas robotsnes metināšanas pistoli, lai caur vara elektrodiem iespīlētu divas vai vairākas pārklājošas metāla loksnes, un caur loksnēm izvada spēcīgu elektrisko strāvu. Lokšņu saskares vietās elektriskās pretestības dēļ rodas siltums, izkausējot nelielu metāla laukumu, veidojot izkusušo baseinu. Kad tas ir atdzisis un sacietējis, veidojas metināšanas tīrradnis-proti, metinātais savienojums-. Tā kā metināšanas pistoli pārnēsā programmējama robota roka, punktmetināšanas robots var automātiski veikt atkārtotu metināšanu simtiem iepriekš noteiktu pozīciju stingri saskaņā ar ieprogrammētajām instrukcijām bez manuālas darbības, ļaujot precīzi atkārtot katru metināšanas punktu.
Punktu metināšana VS pretestības metināšana
Šie divi termini bieži tiek lietoti kā sinonīmi, tomēr punktmetināšana faktiski ir viena daļa pretestības metināšanas procesu saimē, kas ietver arī šuvju metināšanu un projekcijas metināšanu. Visām šīs kategorijas metināšanas metodēm ir vienāds darbības princips: metināšanas siltumu rada sagatavēm raksturīgā elektriskā pretestība zem elektrodu spiediena, nevis ārējās liesmas vai pildvielas metināšanas stieples. Punktmetināšanas raksturīgā iezīme ir tāda, ka katra metinājuma šuve veido tikai neatkarīgu punktveida savienojumu metāla lokšņu pārklāšanās zonā. Automatizētais metināšanas režīms, ko realizē punktmetināšanas robots, aizvieto tikai manuālo darbību un fiksēto iekārtu pozicionēšanu, bet pats metināšanas fiziskais pamatprincips paliek nemainīgs.

Kāpēc izmantot robotizētu automatizāciju punktmetināšanai

01
Konsekventa metinājuma veidošanas kvalitāte
02
Augsta ražošanas efektivitāte
03
Spēcīga izsekojamība
04
Drošāka automatizēta darbība
Robotiskās punktmetināšanas darbstacijas galvenās sastāvdaļas
Robotizētā punktmetināšanas darbstacija balstās uz trīs galveno sistēmu koordinētu darbību: metināšanas pistoli, kas veido metināšanas tīrradņus, rūpniecisko robotu, kas uzstāda un novieto metināšanas pistoli, un kontroliera, kas sinhronizē robota kustību un metināšanas laiku. Šo trīs komponentu atbilstība lielā mērā nosaka visas ražošanas līnijas metināšanas kvalitāti un darbības stabilitāti.

Viegla pneimatiskā metināšanas pistole
Kopējais metināšanas pistoles, transformatora un kabeļu svars nosaka robota nominālo slodzi. Izvēloties modeli, prioritāte ir jāpiešķir trim galvenajiem parametriem:
Kravas ietilpība: Tam ir jāatbalsta pilna metināšanas pistoles montāža ar rezervētu papildu drošības rezervi.
Darba rādiuss: Nodrošiniet, lai elektroda vāciņš sasniegtu katru sagataves metināšanas vietu.
Asu skaits: nosaka robota elastību, lai izvairītos no sadursmēm ar sarežģītām sagataves konstrukcijām.

Robotiskās punktmetināšanas darbības princips
Katra robotizētā punktmetināšanas darbība balstās uz diviem galvenajiem elementiem: četru{0}}pakāpju metināšanas ciklu savienojumu veidošanai un galveno parametru kopu, kas regulē metināšanas procesu. Tikai pilnībā izprotot šos divus elementus, var stabili kontrolēt metināšanas kvalitāti un izvairīties no slēptām procesa parametru novirzēm.
Pretestības punktmetināšana katru savienojumu veido četros secīgos posmos. Siltums, kas nepieciešams metāla saplūšanai, rodas no paša sagataves elektriskās pretestības, nevis no ārējām liesmām vai pildījuma vadiem. Pēc tam, kad elektrodi saspiež metāla loksnes, caur pārklājošajiem materiāliem plūst liela strāva. Džūlu siltums (I²R termiskais efekts) tiek ģenerēts uz fasādes virsmām saskares pretestības dēļ, koncentrējoties metināšanas punktā un izkausējot lokālo metālu mazā kausētā baseinā. Kad metināšanas strāva ir pārtraukta, elektrodi paliek saspīlēti, lai ļautu izkausētajam baseinam atdzist un sacietēt zem spiediena, galu galā veidojot metināšanas tīrradni{4}}īsto metināto savienojumu. Visi pārējie darba posmi kalpo, lai izveidotu un veidotu šo metināšanas tīrradni.
Detalizēti darbības soļi:
1. Priekš-spiediena stadija: elektrodi aizveras un iespīlēšanas spēks palielinās līdz iepriekš iestatītajai vērtībai.
2. Pašreizējais metināšanas posms: Tiek ieslēgta metināšanas strāva, un lokšņu saskares virsmas kūst pretestības karstumā.
3. Kaluma turēšanas spiediena stadija: Strāvas padeve tiek pārtraukta, kamēr elektrodi turpina radīt spiedienu, ļaujot izkausētajam baseinam sacietēt blīvā metināšanas tīrradnī.
4. Izlaiduma posms: elektrodi atveras, un robots pāriet uz nākamo metināšanas pozīciju.
Procesa parametru kombinācija (pazīstama arī kā metināšanas grafiks) nosaka, vai var izveidot kvalificētu metināšanas šuves tīrradni:
1. Metināšanas strāva(tūkstošiem ampēru; tipiskais tērauda diapazons ir aptuveni 8000 līdz 15 000 ampēru): ar nepietiekamu strāvu nevar izveidot derīgu metināšanas tīrradni, savukārt pārmērīga strāva izraisa izkausēta metāla šļakatas.
2. Priekšspiediena spēks-(simtiem ņūtonu vai mārciņu{0}}spēkā): nepietiekams spiediens viegli izraisa metināšanas šļakatas; pārmērīgs spiediens atšķaida metāla loksnes un samazina metinājuma tīrradņa izmēru.
3. Metināšanas laiks(mēra ar maiņstrāvas cikliem vai milisekundēm): plānām loksnēm tiek izmantots īsāks metināšanas laiks, savukārt biezām plāksnēm ir nepieciešams ilgāks metināšanas laiks.
4. Turēšanas laiks: Nepārtraukts spiediens tiek izmantots pēc strāvas padeves pārtraukuma, lai nodrošinātu pilnīgu, stingru metinājuma tīrradņa sacietēšanu.
5. Darba cikls: maksimālais secīgo metināšanas šuvju skaits, ko pistole var veikt pirms dzesēšanas dīkstāves, kas arī nosaka ražošanas līnijas faktisko augšējo jaudu.
Lai redzētu, vai esam piemēroti, izvirziet inženierim reālas prasības. Nosūtiet savas daļas rasējumu, cikla laiku un šūnu ierobežojumus, un mēs atgriezīsimies ar konfigurāciju un izpildes laiku.